松应科技与JoinAI达成战略合作,探索物理AI仿真与生成式AI协同
- 来源:“松应科技”微信公众号
- 2026/11/17 9:34:19
- 1840
近日,松应科技与JoinAI(卓印)签署战略合作协议。双方将围绕仿真环境与生成式数据的协同、机器人任务与经验构建、模型能力验证及反馈优化开展探索,共同研究从数字环境到真实应用的技术衔接路径。
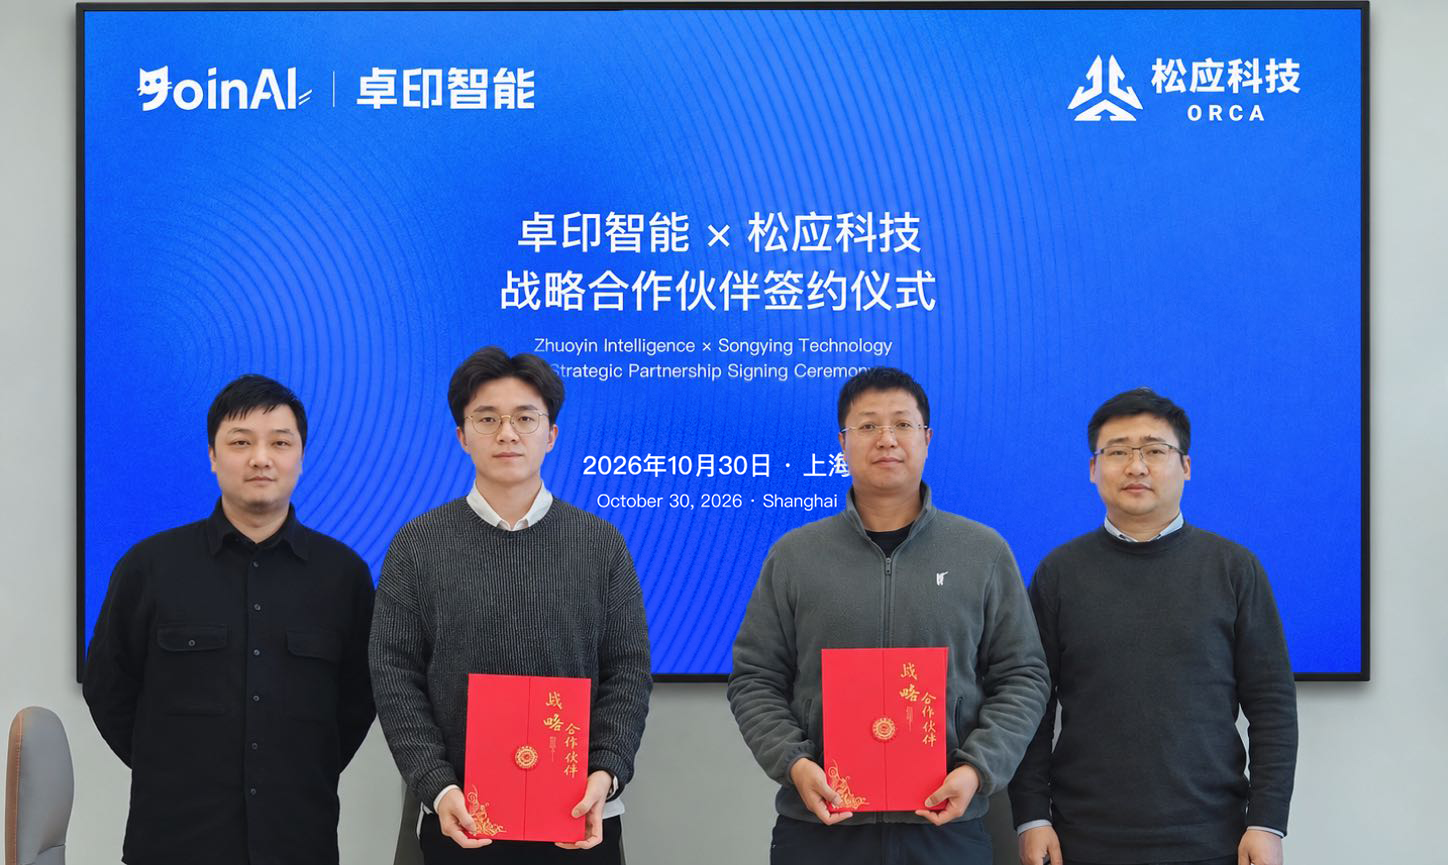
图片来源:松应科技
数字环境与学习经验,怎样形成协同
机器人研发需要可交互、可验证的环境,也需要能帮助模型学习的任务与数据。此次合作,将从双方各自的技术积累出发,探索这些能力如何在训练与验证中协同。
松应科技自主研发的中国首款物理 AI 操作系统 ORCA OS,连接场景构建、数据生成、算法开发、并行训练、双环验证与真机部署,为多形态机器人提供可训练、可测试、可复现的数字环境。
JoinAI 专注于生成式 AI 与 Physical AI,致力于构建 Experience Layer(经验层)。依托 Simulaix、Terra 等技术与产品,JoinAI 探索将真实环境信息、人类示范、任务场景及生成式数据转化为模型学习资源,并围绕任务相关性、数据质量和模型效果开展验证。
双方拟探索的交汇点,是让数字环境、训练资源与模型验证相互衔接,共同服务于机器人任务能力的研发。
从数据、任务到验证,探索三项协同方向
仿真环境与生成式数据协同。 松应提供物理仿真、数据合成与规模化训练能力,JoinAI 围绕生成式数据和任务场景扩展开展研发。双方将探索这些能力的协同,为训练资源的构建与使用提供支持。
机器人任务与经验构建。 ORCA OS 支持场景构建、任务编排与多形态机器人协同训练,JoinAI 关注如何将场景、示范和交互转化为有价值的学习经验。双方将围绕机器人任务,进一步探索环境与经验构建的结合方式。
模型能力验证及反馈优化。 松应具备软件在环与硬件在环验证能力,JoinAI 围绕数据质量、任务相关性和模型效果开展验证。双方将探索训练、验证与反馈优化之间的衔接。
面向真实任务,推进仿真与真机协同
面向产业应用,机器人研发需要综合考虑工作环境、本体、感知与控制能力、模型适配及运行稳定性。仿真与真机协同,是从数字环境中的训练验证走向实际应用的重要环节。
双方计划结合开放的机器人硬件生态,根据任务需求选择适合的机器人本体、传感器和执行系统,探索具身智能软硬件一体化解决方案。在工业制造、仓储物流等领域,双方将结合具体需求,探索具有行业适配能力的联合解决方案。
本次合作的目标,是将环境构建、经验学习与验证能力进一步结合,为机器人在真实任务中的应用探索技术路径。
版权与免责声明:凡本网注明“来源:智能制造网”的所有作品,均为浙江兴旺宝明通网络有限公司-智能制造网合法拥有版权或有权使用的作品,未经本网授权不
展开全部

热门评论