来中国工博会机器人展,看人形机器人如何走进工厂
- 来源:工博会机器人展
- 2026/10/8 10:08:24
- 810
人形机器人前沿成果集萃

(以上logo排序不分先后)
上海傅利叶智能科技股份有限公司
8.1H-A001
GRW是傅利叶自主研发的新一代辅助型交互机器人,面向康复训练、养老照护、仓储物流及轻工制造等重载辅助场景。依托轮式移动平台与双臂协作架构,GRW可自主完成定位导航、精准操作与安全交互,承担搬运、递送、移载及力量辅助等高负荷任务。模块化双臂支持多种末端执行工具快速切换,满足不同场景下的灵活扩展需求。
深圳汇川技术股份有限公司
8.1H-A001
汇川轮式人形机器人H1产品是一款轮式人形机器人产品,具备高环境适应、灵活空间适应、可靠硬件设计、强大运动能力、感知能力及交互能力,适用于工业、商服、数采、科研、教育等场景的通用作业人形机器人。
上海开普勒机器人有限公司
8.1H-A001
开普勒K2大黄蜂是一款面向工业场景落地的人形机器人,具备“感知—决策—执行”一体化能力,可在复杂环境中完成多类型作业任务。已实现“充电1小时,连干8小时”的超长续航和双臂协同搬运30公斤的大负载能力。
上海它石智航技术有限公司
8.1H-A001
AWE3.7具身智能大模型驱动的汽车线束插接机器人解决方案,面向汽车线束工厂的上料、布线、插接等高精密度柔性制造环节。
以AWE3.7具身智能大模型驱动机器人协同作业,覆盖超长程、精细复杂的连续任务。方案通过Human-Centric数据范式、多模态感知与高精度连续控制,实现亚毫米级操作,并支持异常降级、任务重调度和多机协同。相比传统高度依赖人工的线束生产方式,具备精度高、可连续作业及规模化落地优势。
上海具识智能科技有限公司
8.1H-A001
InsightOS Semantic 是具识智能面向具身场景打造的语义智能体系统。它以语义连接机器人本体、环境、任务、Skill 和运行经验,将自然语言需求转化为机器人可以执行的任务,并贯通理解—规划—执行—进化的完整闭环。InsightOS Semantic 支持售货仓取货配送、拆码垛搬运、多机协同流水线、定时巡检等场景,可连接人形机器人、四足机器人、机械臂和移动机器人等多种本体。
智身科技(北京)有限公司
8.1H-A001
钢镚 L1 / 钢镚 L1-W
钢镚L1是专为特种和行业应用打造的15公斤级的仿生四足机器人,行业唯一能完成后空翻720度的机器狗。采用AI强化学习运控算法与强劲动力系统,最大速度 3.7 m/s,可在山路、废墟、沙地等复杂地形中实现智能决策与自平衡;支持8公斤负载、120分钟续航;支持用户通过标准化接口,灵活集成式开发,助力多行业场景。
铜锤 M1
铜锤M1具备自重轻、负载大、续航长、防护强、运动灵活稳定等优势,移动速度可达6-8m/s。内置强化学习运动模型,自带抗冲击、抗扰动、跌倒自恢复、动态自适应等能力,可自主适应各类地形路况;提供丰富的供电和通信接口,满足安防巡逻、电力巡检、物流运输、任务处置、人员搜救等应用需求。
深圳市灵巧驱控技术有限公司
8.1H-A001
DH116
DH116系列五指灵巧手是深圳市灵巧驱控技术有限公司研制出的第二代量产版五指灵巧手。
DH116系列灵巧手采用无刷空心杯电机驱动,蜗轮蜗杆传动方案,共11个自由度,自重545g,可配置指尖、掌心触觉传感器,可感知法向力、切向力、切向力方向等多维力触觉信息。
DH116S
DH116S系列灵巧手是深圳市灵巧驱控技术有限公司为中小尺寸人形机器人量身定制的极致轻薄型灵巧小手。
DH116S系列灵巧手采用蜗轮蜗杆传动方式,在147.54 * 73.53 * 26.35 mm的极致空间内容纳11自由度、6主动自由度设计,采用自研高效率、高转矩、低温升的无刷空心杯电机模组,高功率密度的多合一驱动器,高精度、高响应的微型编码器,五指和掌心可配置多模态触觉传感器。
DH116P
DH116P系列五指灵巧手是深圳市灵巧驱控技术有限公司研制的第二代量产版五指灵巧手。本系列采用无刷空心杯电机驱动,蜗轮蜗杆传动方案,共11个自由度,自重490g,可配置指尖、掌心触觉传感器,可感知法向力、切向力、切向力方向等多维力触觉信息。
ECT 系列空心杯电机
技术参数:
·机座尺寸:Φ12、Φ16、Φ22、Φ30
·额定转矩:4.2mNm ~ 92mNm
·最大转矩:18.6mNm ~ 1935mNm
价值主张:
·超高转矩密度
·更稳运行
·更低温升
·更小体积
IEGD 微型伺服电缸
技术参数:
·最大推力:50N ~ 400N
·空载速度:8mm/s ~ 120mm/s
·重复定位精度:±0.002mm
价值主张:小体积、高爆发、微米精控、驱控一体。
多合一驱动器
产品亮点:
·超小体积,超低重量,极致功率密度
·超强性能,最优效率控制,轨迹整形技术,变惯量系统抑振技术。
·PWM 开关频率默认 50kHz,最高 100kHz(可定制)
·6-21 轴可按需定制
向左滑动查看更多
戴盟(深圳)机器人科技有限公司
8.1H-A001
戴盟推出的无本体数采夹爪+头环UI,依托DM-DataClaw与DM-DataVision协同工作,构建面向具身智能的轻量化多模态数据采集系统。通过统一UI实时呈现视觉、触觉、力、运动轨迹及操作状态,同步采集人手操作过程中的多维数据,为机器人算法研发、模仿学习与大模型训练提供高质量数据基础。
7.1H-E001 节卡机器人
汽车制造行业
JAKA Kargo
本项目由节卡与华域电动联合研发,依托华域百万级电机真实量产线打磨验证,是具备量产落地能力的人形机器人实景标杆,实现真实落地、长程连续、多机协同、可复制推广。
方案以物理AI为理念,以自研AI Agent及节卡轮式人形机器人构建协同产线,打通电机外壳抓取转运、跨机交接、传动组件装配、螺钉锁付、成品入库全流程无人化闭环。双机无缝流转,单颗0.5mm螺纹精密螺钉锁付仅10秒,保障装配一致性与良品率,将工人从重复劳作中解放,转向工艺调试与品质管控,完成人机协同生产革新。
硬件采用自研轮式底盘、升降柱与人形双臂,集成3D视觉、激光雷达、多维力传感;软件基于AI Agent框架,构建“大脑感知决策+小脑运动控制”一体化具身架构,零部件识别准确率99%,实现作业能力泛化。
物流行业
JAKA Kargo
聚焦工厂内部物流环节,针对多规格重载料箱的搬运、堆叠整理等场景,解决人工搬运劳动强度大、传统AGV仅能运输无法自主取放码垛、密集堆放与半遮挡环境下精准识别难、换产编程周期长等痛点。
方案基于JAKA Kargo重载轮式人形机器人,具备业内最大单臂25kg负载、7轴双臂、全向移动底盘的全身协同能力,可覆盖0-2.5米全高度作业范围。采用VLM视觉大模型实现定位识别与空间位置判断,可精准定位窄至1cm的料箱托举边缘;通过六维力控传感器在堆叠过程中实时感知接触力,实现平稳码放与防滑落。
依托JAKA Evo Agent,方案支持自然语言交互与零代码换型,无需重新训练模型即可适配新规格料箱,显著缩短换产编程周期。
8.1H-F008 艾利特
光基建场景组合工作站
Primo具身大模型赋能光基建行业
以“元启Primo”具身大模型为统一智能底座,秉承“一脑多形”技术体系,对协作、复合、人形等多形态机器人统一部署协同管理深度融合视觉-语言-动作大模型与实时力矩感知,完成光基建行业装配、转运、换线、测试、巡检等基础工作。
全流程自动化协同,可灵活调配最优形态完成对应工序,实现亚毫米级精度与微力感知柔顺装配,兼具高精度与高柔性,显著提升良率与产能,降低人力成本。
半导体行业
Primo具身大模型实现多机器人协同管理
整个场景以元启Primo具身大模型为智能底座,秉承“一脑多形”技术体系,对多形态机器人统一赋能:
·全自研协作臂搭配遥操作算法的双臂遥操作机器人;
·按要求抓取桌面任意物体,精准放置指定位置的万物抓取机器人;
·利用自研VLA+T模型,基于视觉和力控技术,可替代人工完成光模块测试任务的光模块插拔机器人;
·集成具身智能双臂运动规划算法,可流畅完成如轧带穿孔等精密装配任务的精密装配机器人;
·能够自主完成产品装箱打包的装箱打包机器人。
8.1H-A126 创造力
高端精密制造
工业母机应用方案
项目以“AI垂直大模型+人形机器人+CNC智能数控机床”为技术核心,搭配高性能硬件结构,针对性专注解决在数控机床精密加工细分领域,通过自研垂直模型驱动人形机器人配合智能数控机床生产过程中的上下料、清理残屑、操作机床、零件清洗、品质送检、搬运入库等场景实现人形机器人自适应覆盖多品种混线加工生产场景,真正实现无人化黑灯工厂。
本项目并非简单设备替换,而是构建面向精密加工领域的具身智能基座模型,以 AI 大模型、算法体系、自主机器学习为核心底座,率先在 CNC多品类零部件无人上下料/操作等典型场景完成工程化验证,形成可复制、可扩展、可迭代的行业基础能力平台,为离散制造业智能化升级提供战略性、基础性、基座式支撑。
8.1H-D018 飒智
汽车制造行业
飒智智能六臂机器人
面向汽车零部件装配工位,飒智智能六臂机器人通过多机械臂协同完成装配与拧紧作业:
侧向两只机械臂负责零部件装配,上方机械臂同步执行螺丝拧紧。通过多臂协同与空间分层作业,将多个工序集成于同一工位,减少人工参与及工序间等待,提升装配节拍与工位集成度。相比传统单机械臂方案,多臂协同可实现装配、定位、拧紧等任务并行执行,更适用于汽车零部件多工序、高协同的柔性装配场景。
工业制造行业
飒智智能四臂机器人
面向工业生产中的物料搬运、设备上下料及工位间转运等场景,飒智智能四臂机器人融合世界模型,实现对作业环境、物料、设备及任务的理解与自主规划,多机械臂协同完成抓取、搬运、上下料等作业。针对传统自动化设备柔性不足、换型调试成本高、复杂场景适应能力有限等问题,依托世界模型增强环境理解、任务规划与动作执行能力,可适应不同物料、不同工位及多样化生产任务,实现更灵活、高效的智能搬运与上下料。
8.1H-D016 大寰
商用服务业
五指灵巧手及人形机器人
人形机器人搭载大寰ADH-5-6五指灵巧手,实现自然流畅的人机临场交互。观众向机器人发出互动信号后,机器人可自主完成物品取放与递交动作,将帆布袋从一只手稳定转移至另一只手,并完成面对面递交,展示灵巧手在人机交互场景中的感知响应、双手协同与精细操作能力。
物流行业
三指灵巧手及人形机器人
人形机器人搭载大寰机器人(DH-ROBOTICS)UDH-3-7重载三指灵巧手,在视觉引导下依次完成料框搬运、多类型物品分拣(毛巾、小盒子、圆柱体)、重物抓取及递送(负重购物篮)等连续操作任务演示。通过丰富的抓取姿态与良好的环境适应能力,灵巧手能够稳定完成不同物体的抓取执行,展示复杂场景下的泛化抓取能力与灵巧操作能力。
7.1H-A225 梅卡曼德
物流行业
双人形机器人协同上下料&料筐搬运
两台搭载“眼脑手”的人形机器人可自主协同完成上下料、装配、料筐搬运等全流程任务。机器人通过具身大脑的智能感知与AI规划能力,结合Mech-Hand精细操作能力,能够自主识别工件、理解任务并完成路径规划和动作执行。
该单元展示了具身智能从单机操作向多机器人协作演进的重要能力。面对真实工业环境中的复杂工件、多变工位以及动态场景,机器人依然能够保持稳定、安全、高效作业,为未来智能制造和智慧物流场景提供新的自动化解决方案。
医药、零售等行业
透明物体泛化抓取
透明物体一直是机器人视觉领域的一大挑战。由于玻璃、塑料等透明材质容易产生折射、多重反射等,传统视觉方案往往难以准确识别。
该单元中,工业机器人通过融合梅卡曼德通用“眼脑手”技术,借助智能视觉感知和AI算法能力,能够泛化识别常见透明物品,实现透明物体的精准抓取与放置,有效解决商超、医疗等行业透明件自动化分拣难题。
8.1H-A130 中科第五纪
物流行业
「纪灵」具身机器人
该场景主要适配工厂自动化上料全流程,可全面替代人工完成箱体物料转运、产线机台精准上料、成品/空箱规整码垛、废料回收等重复性、高强度、高频次的物料搬运作业,广泛适配3C电子、汽配、轻工制造等多品类产线工况,有效解决人工搬运效率低、劳动强度大、人工成本高、作业标准化不足、高危工位人工操作风险大等行业痛点,助力产线实现物料流转全流程自动化、标准化、无人化运转。柔性智能,适配性远超传统设备,柔性智能,适配性远超传统设备,支持热插拔换电,可实现零间断连续作业,场景成熟,商业化验证充分。
7.1H-B020 中科硅纪
物流行业
“无际”轮式人形机器人、CasiaHand行业级灵巧手、抓取平台(物流分拣系统)
应用于仓储物流、电商分拨等混流分拣环节,轮式人形机器人搭载灵巧手,完成多品类、异形、柔性物料的识别、抓取与分拣码放。
解决传统分拣设备对不规则、易损、多SKU物料适应性差、换品须换夹具的难题,一套系统即可泛化抓取海量SKU。
独有优势:Brain-Si大小脑模型覆盖99%类人操作任务,高精度力控实现“万物皆可抓”;软硬件全栈自研,全矩阵分层兼顾高端性能与工业成本,部署周期与综合成本显著优于同类方案。
8.1H-F008 浙江人形
物流行业
通用柔性作业机器人NAVIAI WA1和WA2
本方案主要应用于工厂产线、物流中心及汽车、3C等制造业的拆垛、分拣、搬运与部件装配环节,具备全流程作业能力。
针对传统设备难以应对的物料形态各异、纹理缺乏、堆叠混杂等多种物料分拣难题,NAVIAI机器人可通过多台轮臂机器人协同作业,融合视觉、力觉与触觉多模态感知,实现料箱泛化搬运(效率≤35s/趟,成功率99%)、多品类无序分拣(成功率≥90%)及精密装配(精度最高可达0.03mm),以突破传统设备在柔性与泛化作业中的局限。
8.1H-F008 赛索德
精密制造
SynRobot 03
SynRobot03 面向 3C 电子、汽车零部件高精密装配场景,聚焦螺丝锁付、PCB 板插装工艺痛点。针对产线频繁换型、工件位置波动等难题,机器人实现米级定位与力控作业,重复定位精度 0.1mm,力控精度优于 0.15N,提升装配一致性与产品良率。
依托 SaiVLA 端到端大模型实现零样本泛化,LIBERO 基准平均成功率 99.0%,新产线无需示教采集,即换即用;SaiWorldModel 三维重建让决策可追溯,规避 AI 黑箱;搭载 NVIDIA Thor 算力平台,端侧推理低至 40ms,离线独立运行。已在头部汽车 Tier1 供应商产线批量落地,经受真实复杂工况验证。
8.1H-B102 法奥
复杂环境作业及特种场景
轮足机器人具身智能远程操控
该方案主要应用于工业制造、危险作业、复杂环境作业及特种场景,通过遥操作技术实现人机协同,由操作人员远程控制轮足机器人进入人员不便进入或存在安全风险的区域,完成移动、操作及现场作业。
解决复杂、危险、非结构化工业环境中人员难以直接作业、机器人自主作业适应性不足等问题。通过远程操控,将人的判断与操作能力延伸至机器人端,实现远距离、非接触式作业,降低人员安全风险。
机器人可适应平地、坡道、台阶等复杂环境;结合遥操作技术,实现对机器人运动及作业动作的精准控制。相比传统轮式机器人,具备更强的环境通过能力和空间适应性,可进一步拓展复杂工业场景的远程作业能力。
7.1H-B257 新时达
工业制造
人形机器人协同焊接智能示范工作站全链解决方案
面向工业焊接、工件转运及质量检测场景,采用轮式人形机器人与直立式人形机器人协同作业,由统一自研智控平台实现任务调度与毫秒级联动。
轮式人形机器人自主完成工件抓取、转运及上下料,直立式人形机器人完成柔性焊接,并同步开展焊缝视觉检测,实现“即焊即检”。方案支持快速编程、模块化换产及7×24小时连续作业,可适配多规格工件,为传统焊接产线智能化、柔性化升级提供新路径。
7.1H-A239 中科新松
汽车制造
具身智能汽车锁部件检测
该方案应用于汽车零部件产线,车锁总成装配完成后的终检工位,完成锁体抓取、机构动作测试、外观缺陷检测,属于汽车零部件出厂质检业务场景,可直接部署在原有人工质检工位。
双臂协同 + 力控 + 多模态具身智能,复刻人工手感做锁体开合测试;无需大规模改造产线工装,新品换型仅需快速示教;通用人形平台可复用至其他内饰件检测,落地成本低于定制专机,已有汽车零部件产线落地经验。
半导体行业
具身智能半导体弹夹装配
面向半导体封装测试后道产线,聚焦弹夹(Magazine / 料盒)的芯片框架装填、上下料与换位装配工序,属 3C 半导体精密制造场景,可直接部署于现有人工工位。
采用双臂协同构型,一手定位、一手装配,模拟人工作业逻辑;融合视觉识别与力控反馈,实现亚毫米级精密插接,良率优于人工;人形平台可直接复用现有工位与工装,无需改造产线;依托通用具身智能底座,换新品类仅需示教即可快速迁移,边际部署成本远低于专机方案,已在半导体封测场景完成实景验证。
8.1H-E025 库卡
汽车制造
具身&AMR仓线协同解决方案
践行库卡从单机硬件向工业智能体解决方案演进的方向,具身& AMR依托多模态感知,自主完成料箱、托盘识别、柔性抓取及拆码垛作业,联动多类移动底盘实现物料转运、工位对接与空托盘回流。依托Fleet调度与KM‑Copilot AI能力,实现整箱搬运、物料拣选,打通仓储与产线之间工业物流链路端到端闭环,展现非结构化场景柔性作业、多设备协同能力,适配线边仓、半成品缓存等工业实际场景。
参数
●机器人:库卡AMR 600i,APT,MIRO3
●导航方式:激光 SLAM
●感知能力:3D 视觉识别、力觉柔顺控制、动态障碍物检测
8.1H-A212 泰瑞达机器人
半导体行业
UR Gen7协作机器人
本方案应用于半导体后道测试工序晶圆上下料环节,采用UR Gen7协作机器人完成晶圆从开放式晶舟料盒的自动取放搬运作业。替代人工重复取片,降低晶圆划伤、静电污染风险。机器人全新Tool Flange自带4组功能接口,实现手臂外部免绕线设计,减少管线干涉。方案适配多种晶圆料盒,无需大规模改造产线即可快速部署,人机协同安全,柔性强、落地成本低。
仓储物流行业
UR20 + MiR1200 Pallet Jack
UR20 协作机器人负责码垛,MiR 无人叉车负责取货,两段自动化连成一条无人闭环:成品码满即被自动拉走,产线不再因为等人、等车而停。整个方案不需要改造地面、不铺磁条二维码,MiR 凭 3D 视觉与 AI 自主识别托盘,对码垛出料位的摆放偏差有容忍度,省掉精密对接工装;UR20 占地小、换型快,产线布局调整十分便捷。
7.1H-C068 佳安智能
精密制造
人形机器人
本单元主要应用于机器人自动化装配产线,覆盖的核心场景包括:
·协作机器人装配:在柔性产线上完成零部件的抓取、定位、安装、拧紧等工序,适合多品种、小批量的装配需求。
·人形机器人打螺丝:针对人形机器人的结构件组装,完成高精度、高扭矩控制的螺丝锁付作业。
行业同类方案多为单一力控或单纯位置控制,对异形件、柔性件适应性差;我们的方案融合多维力觉感知+视觉引导+自适应拧紧算法,能自适应工件公差变化和装配间隙波动。
3C制造
复合机器人
本单元主要应用于3C行业CNC自动化上下料环节,覆盖手机中框、平板后壳、笔记本电脑结构件等金属/非金属零部件的CNC加工流程。可实现CNC机台自动装夹与取料、多机台联动上下料以及工序间物料转运。
行业同类方案多采用示教编程或简单点位控制,换型需重新编程或人工示教,切换时间长;佳安智能自研KaanhFlow数字化平台,可通过AI算法,自动规划复合机器人在产线上的运行轨迹及服务机台,最大程度提高机器人作业效率。同时,佳安复合机器人仅需更换夹具和视觉模板即可完成换型,适用于小批量多品种的产线。
8.1H-D015 智元
精密制造
精灵G2产线上下料
精灵G2 机器人配合流水线柔性方案,利用其高自由度的手臂和触觉反馈,完成精密零部件的精准抓取与投放。机器人可完成视觉精确定位、智能单料抓取、上料区位置识别、自适应精准上料以及下料回流闭环,作业成功率>99.9%,MTBF ≥ 7*24h。
7.1H-D016 嘉腾
物流行业
具身智能全向底盘应用
搭载嘉腾自研全向轮移动底盘,可实现全向灵活行进、360 度原地零半径转向。底盘最大负载 100kg,双臂额定负载 20kg。可完成物料搬运、产线上料、物料分拣等常态化工业作业。设备可顺畅穿梭于SMT狭窄料架通道、汽车线束紧凑工位等复杂空间,广泛适配3C电子、仓储物流、汽车制造等多类工业场景,让轮臂机器人真正适配实际生产工况。设备搭载自研多模态感知系统,融合深度相机、3D SLAM导航、视觉二次精定位技术,实现毫米级高精度导航移动与精准抓取。
7.1H-B252 遨博智能
汽车制造
汽车全链解决方案
本展品展示协作机器人在汽车制造多工序柔性集成应用,覆盖打磨、锁付、搬运、喷涂、涂胶、检测典型工艺。机器人可快速适配车身零部件作业,无需厚重安全围栏,人机协同灵活切换任务。在工件打磨中稳定控制打磨力度,锁付工序精准把控扭矩;可完成物料转运、车身部件喷涂与密封涂胶作业,并搭载视觉检测系统实时识别缺陷。整套方案兼具高柔性与安全性,能快速换型适配多车型混线生产,有效降低人工重复劳动强度,提升生产一致性与良品率,助力车企产线轻量化、智能化升级,适用于整车及零部件智能制造场景。
7.1H-E020 珞石机器人
精密制造
珞石太白AR系列人形力控臂
珞石探索机器人从“固定程序执行”向“感知环境、自主决策、柔性作业”升级。珞石太白AR人形力控臂,依托全关节高精度力感知与高动态力控能力,可适应复杂物料与非结构化环境,兼顾柔性、精度与稳定性,已逐步实现产业化应用。
例如,在3C电子、新能源锂电、汽车零部件等工业场景中的精密检测、插接与装配环节,能够解决USB等极小公差零件在来料误差、位置偏差及外部干扰下难以稳定装配的问题。基于视觉+力觉多模态模型,搭载自研具身垂类技能模型,结合模仿学习与人类在环强化学习,实现分钟级策略优化,任务成功率达95%-99%。
8.1H-E016 NEURA Robotics
汽车制造
认知机器人视觉检测
这套经AI训练的焊点缺陷识别系统,具备较高的适应性,可应用于汽车零部件质量检测领域。基于移动底盘环境下,机器人可自动完成定位,并且展现焊点缺陷识别的作业能力。
7.1H-B252 晶动之心
工业制造
手指指向抓取task
·逆向机器人运动学,给抵达位置,反解7维方程算出7个关节的速度;
·视觉采用点云分析,只要是立体物品就能抓;
·由于采用了点云,完全避障,什么都不会撞到;
·关于大回环的效率节拍:最优解不一定省电,编码器可以最优解,但是无法应对智能场景,我们这个又能抓取又能码跺,所有任务同一套算法;
·感知:机器人分析物品的几何,理解形状和最佳握住点;
·手势识别:他能认识所有人,但是现在程序只去关注手,下一步是加入胳膊的语义和人互动。
(以上仅为部分展商场景案例且排序不分先后)
从人形机器人本体,到一个个真实工业场景,机器人与制造业的融合正在不断深入。
2026中国国际工业博览会机器人展,将通过丰富的产品展示与应用实践,呈现具身工业从技术探索走向场景落地的更多可能。
版权与免责声明:凡本网注明“来源:智能制造网”的所有作品,均为浙江兴旺宝明通网络有限公司-智能制造网合法拥有版权或有权使用的作品,未经本网授权不
展开全部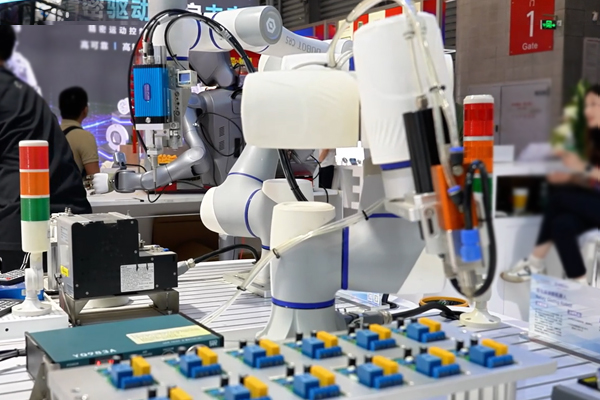



热门评论